
輝達高管詳解機器人行業缺失的"ChatGPT時刻"及資料瓶頸
輝達物理AI全球負責人Les Karpas將在TechCrunch Disrupt 2026大會上解析機器人領域為何尚未迎來類似ChatGPT的突破性時刻。核心障礙在於:機器人缺乏類似網際網路規模的物理世界資料集,而這正是大語言模型成功的基礎。他將分享初創企業如何通過模擬、合成數據和跨平臺基礎模型嘗試彌合數字與物理世界的鴻溝。
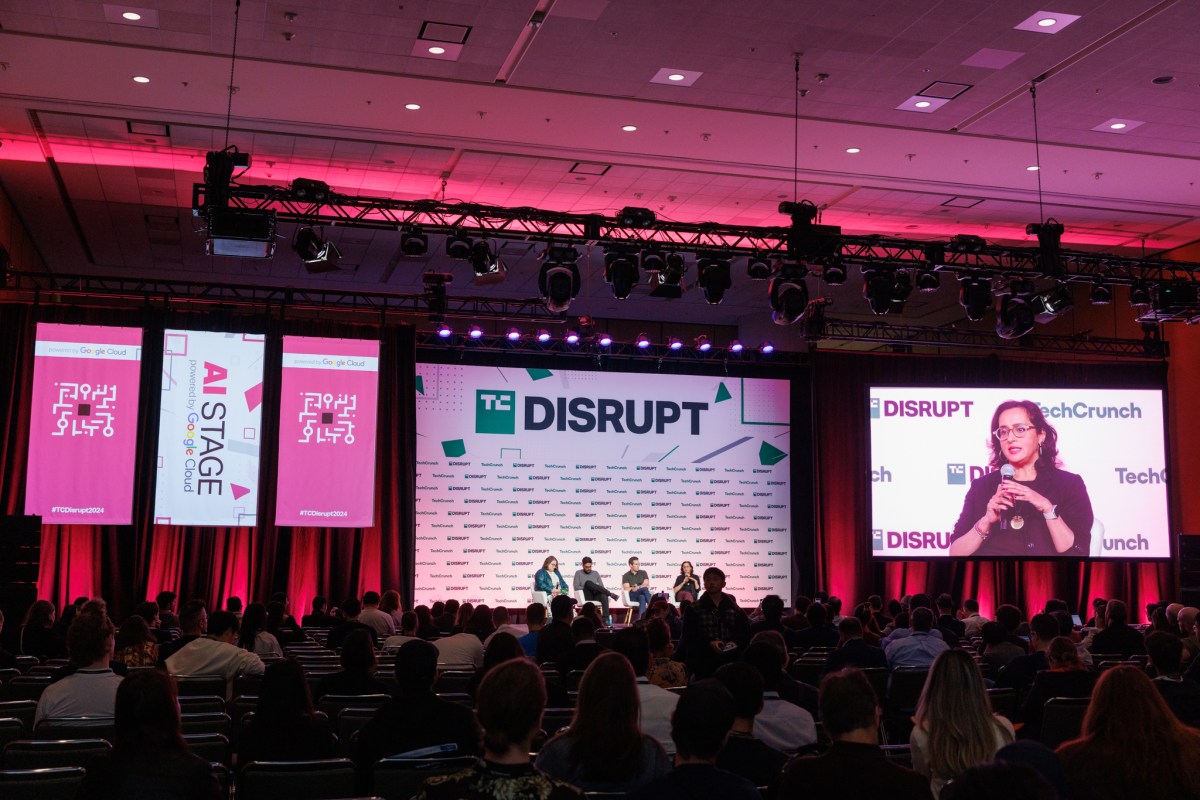
機器人何時迎來"ChatGPT時刻"?輝達高管剖析資料鴻溝
2022年11月,ChatGPT的橫空出世,讓大語言模型從實驗室走進了日常生活,成為AI產業的分水嶺。相比之下,機器人技術雖然發展了幾十年,卻始終沒能實現類似的突破性普及。在即將於10月13-15日在舊金山Moscone West舉辦的TechCrunch Disrupt 2026大會上,輝達(Nvidia)Inception專案物理AI全球負責人Les Karpas將在“真實世界AI”專場深入解析這一現象背後的根本原因。
資料困境:機器人缺少“網際網路級”訓練集
Karpas一針見血地指出了通用機器人面臨的核心限制:物理AI領域缺乏類似網際網路規模的資料集。OpenAI、Anthropic等大語言模型開發者能夠利用全網文本資料訓練模型,但機器人操作所需的物理世界互動資料卻極度稀缺。即便是Waymo及其競爭對手的自動駕駛車隊,也需要通過多年累積路測里程來構建資料集——而且這些資料集至今仍在不斷擴充中。
這種資料鴻溝正是當前機器人行業的最大瓶頸。與文本或影像資料不同,物理互動資料涉及三維空間、動態環境、感測器融合等複雜維度,採集成本高昂且難以標準化。
初創企業的突圍策略:模擬、合成與跨平臺模型
面對資料短缺,越來越多的初創企業正在嘗試通過人工手段製造規模化資料。主要路徑包括:
- 模擬環境:在虛擬世界中生成大量機器人操作場景
- 合成數據:利用演算法生成符合物理規律的訓練樣本
- 跨機器人形態的基礎模型:訓練可遷移到多種機器人平臺的通用模型
這些技術試圖彌合數字世界與物理世界的鴻溝,但實際效果仍需市場驗證。Karpas在會議中將與Shield AI、Colossal Biosciences、FieldAI、Foxglove等公司創始人同臺,分享這些企業在資料生成、模型訓練和實際部署中的獨特挑戰與機遇。
輝達的獨特視角:協調整個物理AI生態
作為輝達Inception專案的物理AI全球負責人,Karpas負責協調公司與機器人、汽車、製造、移動出行、智慧城市等廣泛初創生態的關係,直接接觸試圖解決資料缺口的一線企業。他的職業履歷橫跨多個領域——曾在Stanley Black & Decker、Intellectual Ventures、Herman Miller、iRobot、太陽馬戲團(Cirque du Soleil)等機構擔任建築師、製造工程師、初創公司CEO、創業工作室高管和企業風險投資人,這種跨學科背景恰好反映了機器人行業對複合型人才的需求。
輝達CEO黃仁勳近年來在多次主題演講中表達了對機器人領域的看好,而Karpas的分享將提供該公司如何看待物理AI最大瓶頸及突破路徑的第一手視角。
對中國從業者的啟示
儘管會議在美國舉辦,但Karpas提出的資料困境具有全球普遍性。中國機器人企業同樣面臨物理世界資料積累不足的挑戰,尤其在人形機器人、工業協作機器人等新興領域。值得關注的是,國內部分企業已開始探索“資料工廠”模式——通過標準化場景採集+模擬擴增的方式快速構建訓練集,這與Karpas描述的國際趨勢不謀而合。
此外,輝達的Omniverse等模擬平臺已在中國市場推廣,瞭解其生態合作伙伴的資料策略,對本土企業制定技術路線具有參考價值。
會議資訊
- 時間:2026年10月13-15日
- 地點:舊金山Moscone West
- 早鳥優惠:9月25日前購票可節省最多200美元,團體票最高可享30%折扣
- 參會規模:預計超過10,000名科技領袖、創始人和投資者
對於希望理解物理AI商業化路徑、尋找投資標的或技術合作方的從業者,這場會議提供了直接獲取輝達戰略思考和初創企業實戰經驗的機會。
常見問題
為什麼機器人資料比語言模型資料更難獲取?
物理世界資料涉及三維空間、動態環境、多感測器融合等複雜維度,採集需要實體硬體和真實場景,成本遠高於爬取網際網路文本。例如Waymo的自動駕駛資料需逐城市路測累積,而ChatGPT可直接利用全網已有文本,兩者資料獲取難度不在一個量級。
模擬和合成資料能否替代真實物理資料?
目前業界正在探索這一路徑,但效果尚未完全驗證。模擬環境可快速生成大量樣本,但存在'現實差距'(Sim-to-Real Gap)——虛擬訓練的模型遷移到真實世界時效能可能下降。通常需要結合少量真實資料進行微調,純模擬資料暫時難以完全替代物理採集。
中國企業如何應對機器人資料短缺問題?
據公開報道,部分國內企業正探索'資料工廠'模式,在標準化場景中批次採集運算元據,再通過模擬擴增。另一種思路是參與輝達Omniverse等國際模擬平臺生態,利用其工具鏈降低資料生成成本。具體策略需結合企業應用場景(如工業、服務、人形機器人)差異化設計。
輝達在機器人領域扮演什麼角色?
輝達通過Inception專案協調與機器人、汽車、製造等領域初創企業的合作,提供GPU算力、模擬平臺(如Isaac Sim)和技術支援。CEO黃仁勳近年多次在公開演講中強調看好機器人賽道,公司定位更偏向基礎設施提供者而非直接開發機器人產品。
本文基於 TechCrunch 報道, 由 AiDuo123 AI 編輯翻譯改寫。原文連結: https://techcrunch.com/2026/09/16/robots-are-waiting-for-a-chatgpt-moment-nvidias-les-karpas-explains-why-at-techcrunch-disrupt-2026/
相关 AI 工具
文中提到或相关的 AI 工具 — 点进去看适合谁、怎么用、值不值得折腾
Midjourney
精选AI 绘图
頂級 AI 影像生成工具,以畫面質感、藝術風格、構圖理解著稱。V7 模型在寫實和創意兩個方向均領先。需 Discord 或網頁版使用。
Cursor
精选AI 开发工具
AI-first 程式碼編輯器,基於 VS Code 構建,深度整合 Claude / GPT-4o 等模型。Composer 多檔案編輯、Tab 自動補全、Agent 模式三大殺手鐧。
Claude
精选大模型应用
Anthropic 推出的 AI 助手,以長上下文(200K tokens)、對複雜任務的細膩理解、Artifacts 視覺化輸出聞名。Claude Sonnet 4.5 / Opus 4.7 在程式設計、寫作、推理多項基準上領先。
相关推荐
同类资讯 — 由发布时间排序
Anthropic 與 OpenAI 承諾引入獨立安全評估員,但獨立效能否兌現仍存疑
Anthropic CEO Dario Amodei 提議將第三方安全評估機構嵌入前沿 AI 公司內部,OpenAI 也表示支援。評估員將獲得模型訓練過程、檢查點(checkpoints)等深度訪問許可權,並可公開發布風險發現。但評估機構擔心:過往合作中時間限制、保密協議和釋出控制權等問題能否真正解決?沒有立法支援,這種"獨立評估"會否淪為受 AI 公司控制的外包服務?
谷歌智慧家居開放 MCP 協議:AI Agent 可直接控制 Google Home 裝置
谷歌宣佈為 Google Home 生態系統推出模型上下文協議(MCP)伺服器早期訪問版本,支援 Claude、ChatGPT 等 AI Agent 通過自然語言控制智慧家居裝置。該功能率先面向美國地區每月 20 美元的 Google Home Premium Advanced 訂閱使用者開放,標誌著 AI Agent 從對話工具向家庭自動化執行層的實質性滲透。
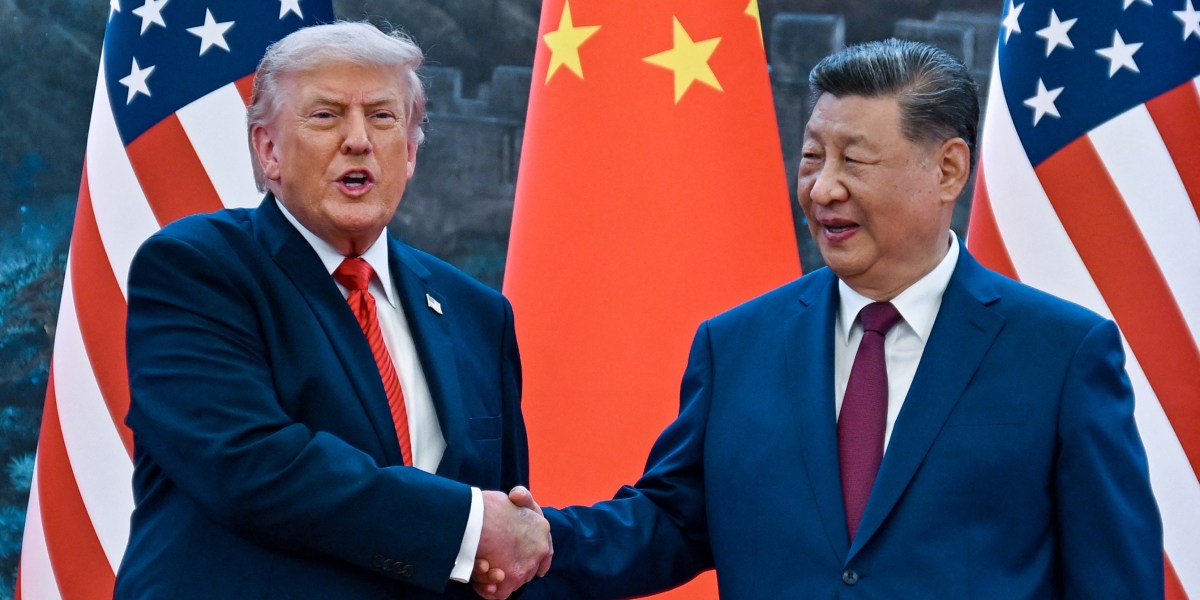
特朗普與習近平會晤料不會就AI減速達成協議 OpenAI與Anthropic呼籲遇冷
美國AI安全焦慮升溫,OpenAI的Sam Altman與Anthropic的Dario Amodei呼籲中美協調放緩AI發展,Altman甚至稱兩國領導人若達成協議可獲諾貝爾和平獎。但特朗普與習近平均明確拒絕"減速論",雙方將於9月24日會晤討論AI安全,但分歧明顯:美方擔憂存在風險,中方視其為遏制企圖;美國偏好閉源模型,中國推崇開源低成本路線。
谷歌 AI 社會影響計劃:從疾病預測到災害預警的全球實踐
谷歌在其官方部落格中系統闡述了 AI 技術在社會領域的應用進展,涵蓋疾病防治、自然災害預測、教育普及和經濟機會拓展四大方向。通過與全球社群和研究者合作,谷歌正將 AI 從理論研究轉化為可測量的實際影響,包括利用衛星每 20 分鐘掃描全球以捕捉汽車大小的山火,以及通過 Flood Hub 等工具預測洪水。